


Når man designer et automatiseringsprojekt, der involverer bevægelige objekter eller en form for gentagne bevægelsesfunktioner, vil projektet drage fordel af inklusion af robotter. At vælge den rigtige type robot vil reducere designomkostningerne og øge succesraten. Simple applikationer bruger kun et sæt gentagne programmerede bevægelser, men tilføjelse af et maskinsynssystem eller tilføjelse af et sæt feltsensorenheder forbundet til robotkontrolsystemet kan give robotten mulighed for at opnå adaptiv bevægelse, som kan ændre den faktiske bevægelse af robot.
Robotleverandører kan hjælpe brugere med at vælge systemer med positioneringsevner. Der er mange videoer på internettet, der viser robotsystemer i en række forskellige bevægelser, så husk, at når du ser disse videoer, hvis de er fra producenten, kører robotten i videoen normalt på grænsen af dens ydeevne. Men i praktisk brug er det ikke muligt for robotten at køre kontinuerligt, når dens ydeevne er på grænsen.
Mange robotproducenter tilbyder modellerings- og simuleringssoftware for at hjælpe kunderne med at vælge den robot, der bedst opfylder deres behov. "LOSTPED" hjælper med at definere den information, der er nødvendig for at udvikle robotparametre, belastning, trend, hastighed, drift, nøjagtighed, miljø og missionscyklus er de datapunkter, der er nødvendige for korrekt at planlægge og designe et robotsystem eller enhver motion control-applikation.
Der er flere generelle robottyper, som kan vælges af kunden. Hver robot har nogle ekstra funktioner til at tilpasse applikationen efter kundens krav.
Flerledsrobot
Når de fleste mennesker tænker på industrirobotter, forestiller de sig en slags multi-leddet robot. Denne type robot optræder ofte i tv-reklamer og industrirelaterede videoer. Der er ingen streng definition af en multileddet robot, som beskrives som at have en fast base med 4 til 6 ledakser. Faktisk findes der leddelte robotter med så få som 2 akser og så mange som 10 akser. Derudover kan robotarmens endeværktøj (EOAT) give flere bevægelsesmuligheder. En standardfunktion ved flerledsrobotter er deres evne til at operere i et 3D-rum eller -arbejdsområde. Det største arbejdsområde i en flerledsrobot ligner en kugle, og det definerer normalt punkter i rummet ved hjælp af et polært koordinatsystem.
Flerledsrobotten er meget udbredt på grund af dens store arbejdsområde, den kan placere robotarmens endeværktøj på et næsten uendeligt antal planer i næsten enhver vinkel. For eksempel ved svejsning er en flerledsrobot, der bruger begge svejseteknikker, mere kontinuerlig og gentagelig end et menneske. Når emnet er i en fast position, kan svejsemundstykket præcist lokalisere den optimale afstand, vinkel og hastighed. Selvom arbejdsemnet ikke er vinkelret på robotbasen, kan robotten bruge 3D-laseren og maskinsynet til nøjagtig og gentagelig inspektion. Andre anvendelser af multiartikulerede robotter omfatter maling, boring, bankning, skæring, pick-and-place, materialehåndtering, emballering og montering.
Blandt de typer robotter, der diskuteres i dette papir, er flerledsrobotter prissat højere. Programmering af simple bevægelser af en flerledsrobot kan normalt opnås ved at lære punkter og handlinger direkte, og kompleks positionering kræver at skrive kode til controlleren. Feltarbejdere kan ændre eller finjustere robottens position.
SCARA robot
SCARA (Selective Compliance Assembly Robotic Arm Robot) har en fast base i en fast position, dens robotarm er fastgjort på z-aksen, mens den roterer i xy-aksen. Der er et ekstra xy-akseled i midten af robotarmen, en lineær aktuator for enden af armen får Z-aksen til at bevæge sig 90 grader i forhold til basisplanet, og den lineære aktuator har en ekstra θ-akse. Så scara-robotten har fire akser i alt. På mange måder efterligner SCARA-robotten bevægelsen af en menneskelig arm, og robottens største arbejdsområde svarer til en del af en cylinder.
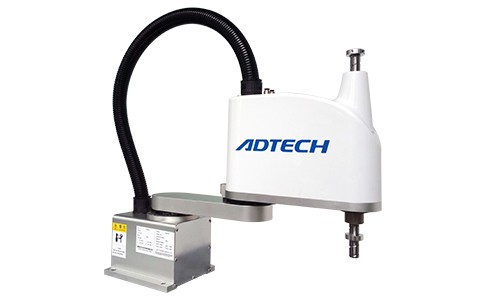
I drift kan SCARA-robotarmen arbejde ved høj hastighed, mens den bibeholder positionering med høj præcision. Hvis alle operationsplanerne er parallelle med hinanden, kan materialehåndtering og produktsamling ofte udføres ved hjælp af SCARA-robotarmen. Brugen af en forskydningslaser for enden af værktøjet muliggør højhastigheds kubiske koordinatmåleinstrumenter (CMM) funktioner på samlebåndet. SCARA-robotten udstyret med et maskinsynssystem kan fuldføre en præcis berøringsfri inspektion. Installationen af lasere, plasmaskærere og routere i værktøjsenden af robotarmen muliggør præcise ætsnings-, skære- og fræseoperationer.
Vægten af objektet, som SCARA-robotten bærer, skaber radiale belastninger på dens roterende led, så dens lejer skal være stærke nok til at fungere fuldt ud over robottens forventede levetid. Momentumet af SCARA-robotbelastningen må ikke være så højt, at motorerne bremser, og armen holder op med at bevæge sig.
Rektangulær koordinatrobot
Cartesiske robotter kan ofte håndtere tungere belastninger end flerledsrobotter eller SCARA-robotter til en lavere pris. Den rektangulære koordinatrobot bruger rammestrukturen til at dele lastvægten (FIG. 3). Den kartesiske robot bevæger sig lineært i x-, y- og z-akserne, og den er også begrænset til at bevæge sig inden for en ramme, der kan være hundreder eller tusinder af meter eller fod lang. Rammen kan være en standard eller semi-standard lineær glide- og kugleskrue, en sådan arkitektur gør det muligt for den rektangulære koordinattype robot at ændre formål, hvis det er nødvendigt. Arbejdsområdet på robotten af kartesisk koordinattype ligner et rektangel, og den bruger et kartesisk koordinatsystem til positionering.
Rektangulære koordinatrobotter bruges ofte til at plukke og placere produkter, men også til at påføre tætningsmidler, styre routere, lasere og plasmaskæremaskiner eller enhver bevægelse, der passer til robotarbejdsområdet.
Delta robot
Delta-robotten har tre parallelle sæt arme og roterende eller lineære aktuatorer. Når en kraft påføres aktuatoren, bevæger endeeffektoren sig i x-, y- og z-akserne, men roterer ikke. Delta-robotten er designet til afhentning og placering med lette belastninger, men andre anvendelser omfatter 3D-print, kirurgi og monteringsoperationer. Delta-robotter bruger lette arme, der har meget lidt inerti og bevæger sig meget hurtigt. I modsætning til manipulatoren kan Delta-robotten bevæge sig i en 360-graders cirkulær bevægelse inden for sit arbejdsområde.